Гоночний дрон пролітає крізь освітлену браму

ПЕРЕГОНИ ДРОНІВ, СПРОЄКТОВАНІ ДО ДЕТАЛЕЙ

Реальні відчуття.
Віртуальне небо.

Симулятор перегонів дронів і спеціальна консоль керування — єдина система, у якій відчувається кожна команда, поворот і коло.

Дослідити прототипи

ДВА РОЗВАЖАЛЬНІ ПРОДУКТИ · СТАДІЯ ПРОТОТИПУ

СИСТЕМА

Єдиний досвід польоту.

Віртуальні перегони поєднуються з фізичним керуванням. Симулятор відтворює рух гоночного дрона, а Консоль передає керування пілоту.

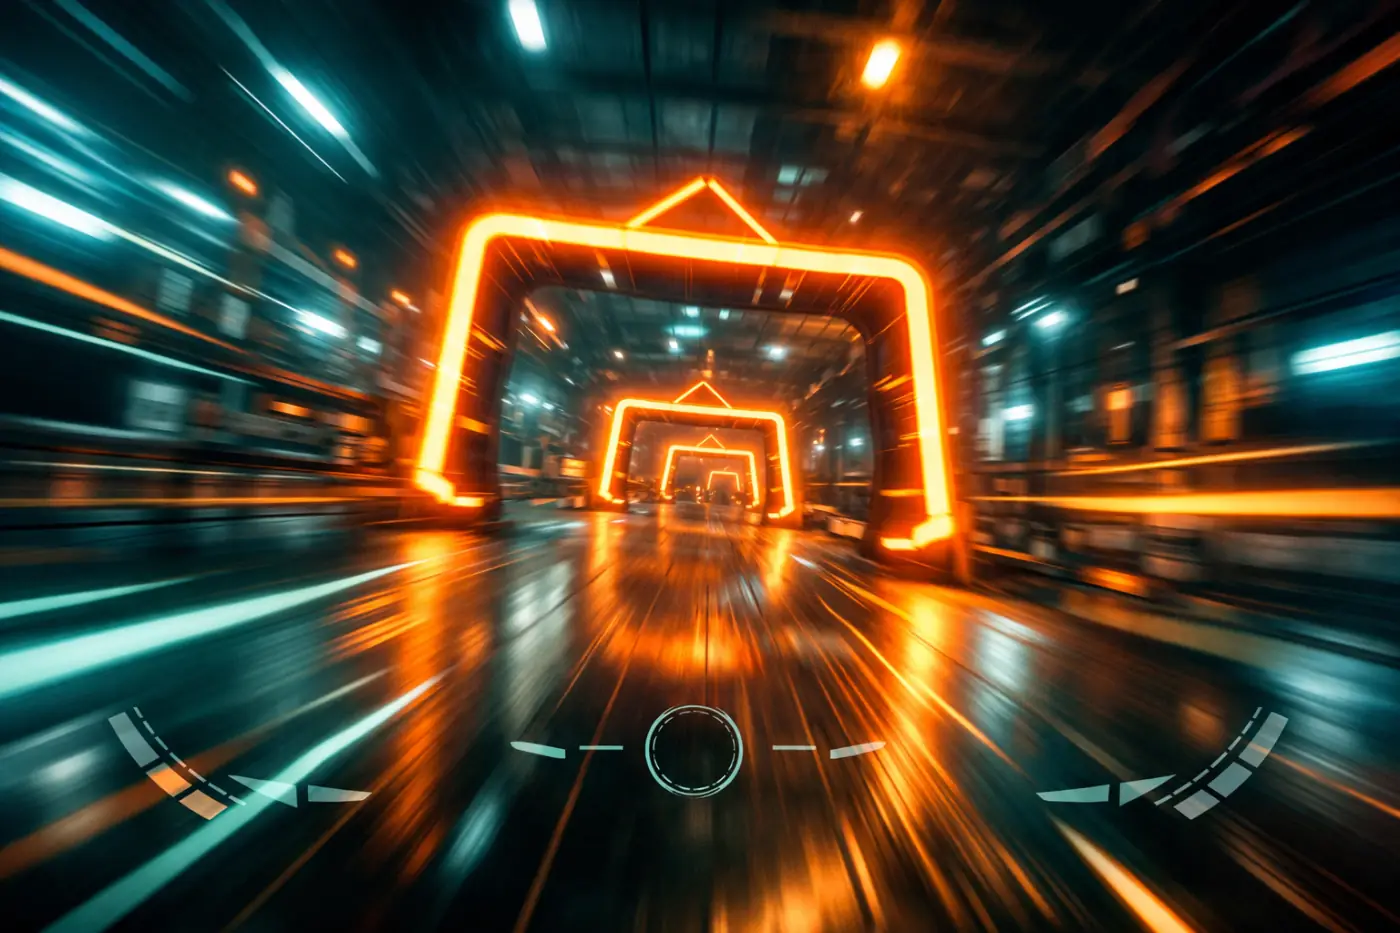
Віртуальна траса перегонів дронів з освітленими брамами

01 / ОНЛАЙН-ГРА

Симулятор

Онлайн-гра, у якій гравці керують віртуальними гоночними дронами на складних трасах. Фізична модель польоту в реальному часі та налаштовувані профілі визначають відчуття кожних перегонів.

↗Фізика мультиротора в реальному часі

↗Режими rate та self-levelling

↗Класи дронів і рівні складності
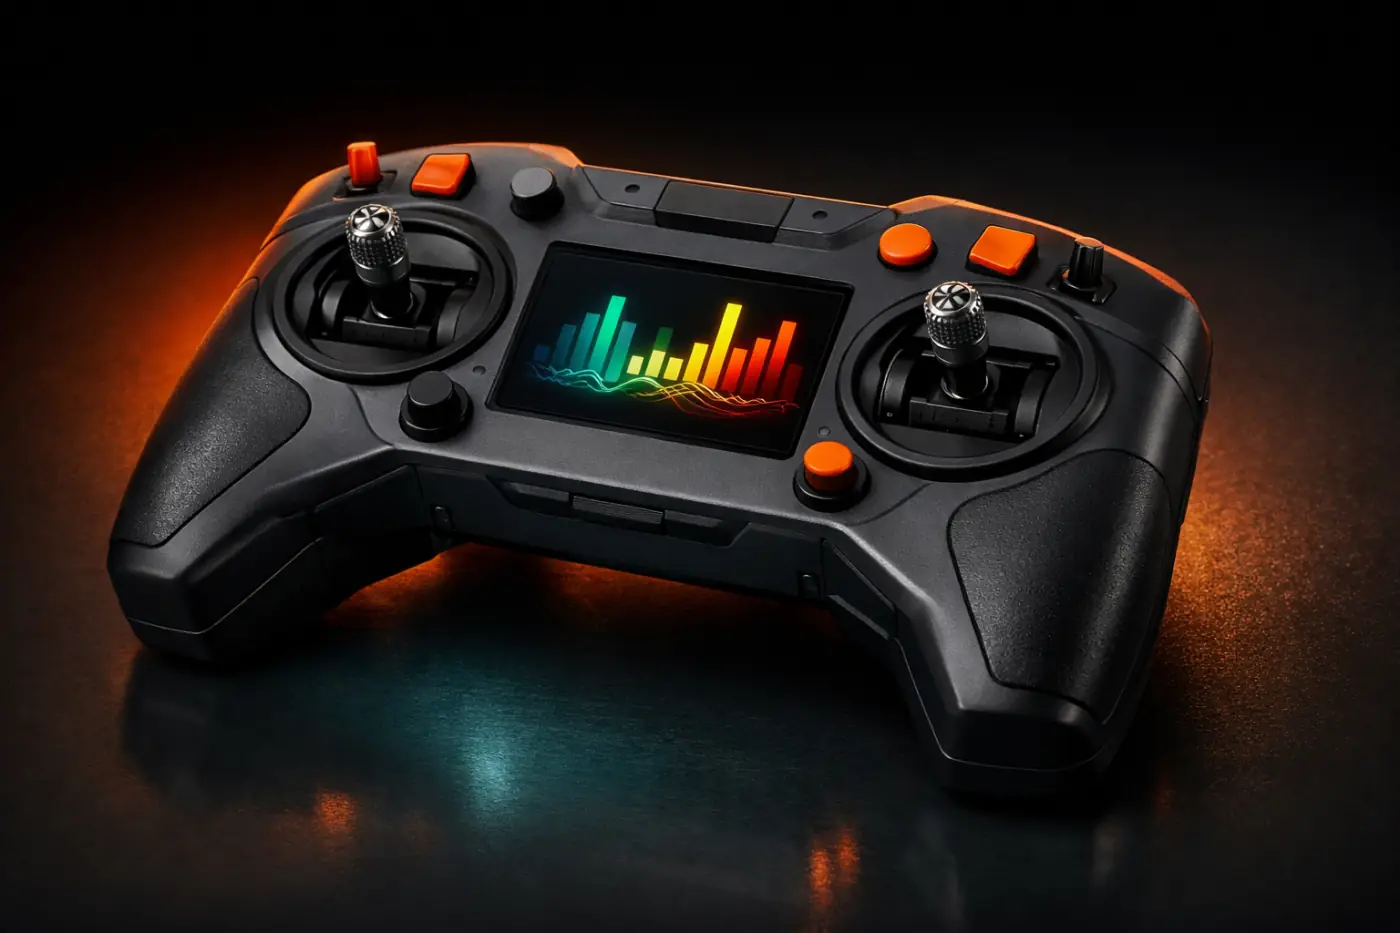
Концептуальне зображення консолі керування дроном

02 / АПАРАТНИЙ ПРИСТРІЙ

Консоль

Спеціальна консоль керування для перегонів дронів. Як наземна станція керування пілота, вона зчитує сигнали, забезпечує калібрування, з’єднується із Симулятором і показує польотні дані.

↗Стандартний ігровий пристрій введення

↗Органи керування та калібрування

↗Швидкість, час кола й налаштування

РЕЖИМИ ПОЛЬОТУ

Два способи відчути політ.

Модуль керування польотом по-різному стабілізує дрон залежно від обраного режиму. Профілі дають змогу налаштувати характер польоту для різних класів дронів і рівнів складності.

01 / RATER

Ручне керування

Режим rate стабілізує швидкість обертання дрона за командами пілота, залишаючи повний контроль над нахилом для точного проходження траси.

02 / SELF-LEVELLINGS

Автоматичне вирівнювання

У режимі self-levelling модуль допомагає вирівняти віртуальний дрон, коли пілот відпускає органи керування. Це дає інший рівень підтримки під час польоту.

ПРОГРАМНЕ ЗАБЕЗПЕЧЕННЯ КЕРУВАННЯ ПОЛЬОТОМ

Точна реакція. Повторюваний результат.

Модуль керування польотом перетворює команди пілота на рух віртуального дрона. Він забезпечує стабілізацію, розподіляє вихідні сигнали на двигуни та працює з фізичною моделлю гоночного мультиротора.

Детермінована робота

Однакові вхідні дані дають однаковий результат для чесних онлайн-перегонів і відтворення заїздів.

Задокументований інтерфейс

API дає змогу задати команди керування, виконати крок симуляції, зчитати стан дрона та завантажити профіль.

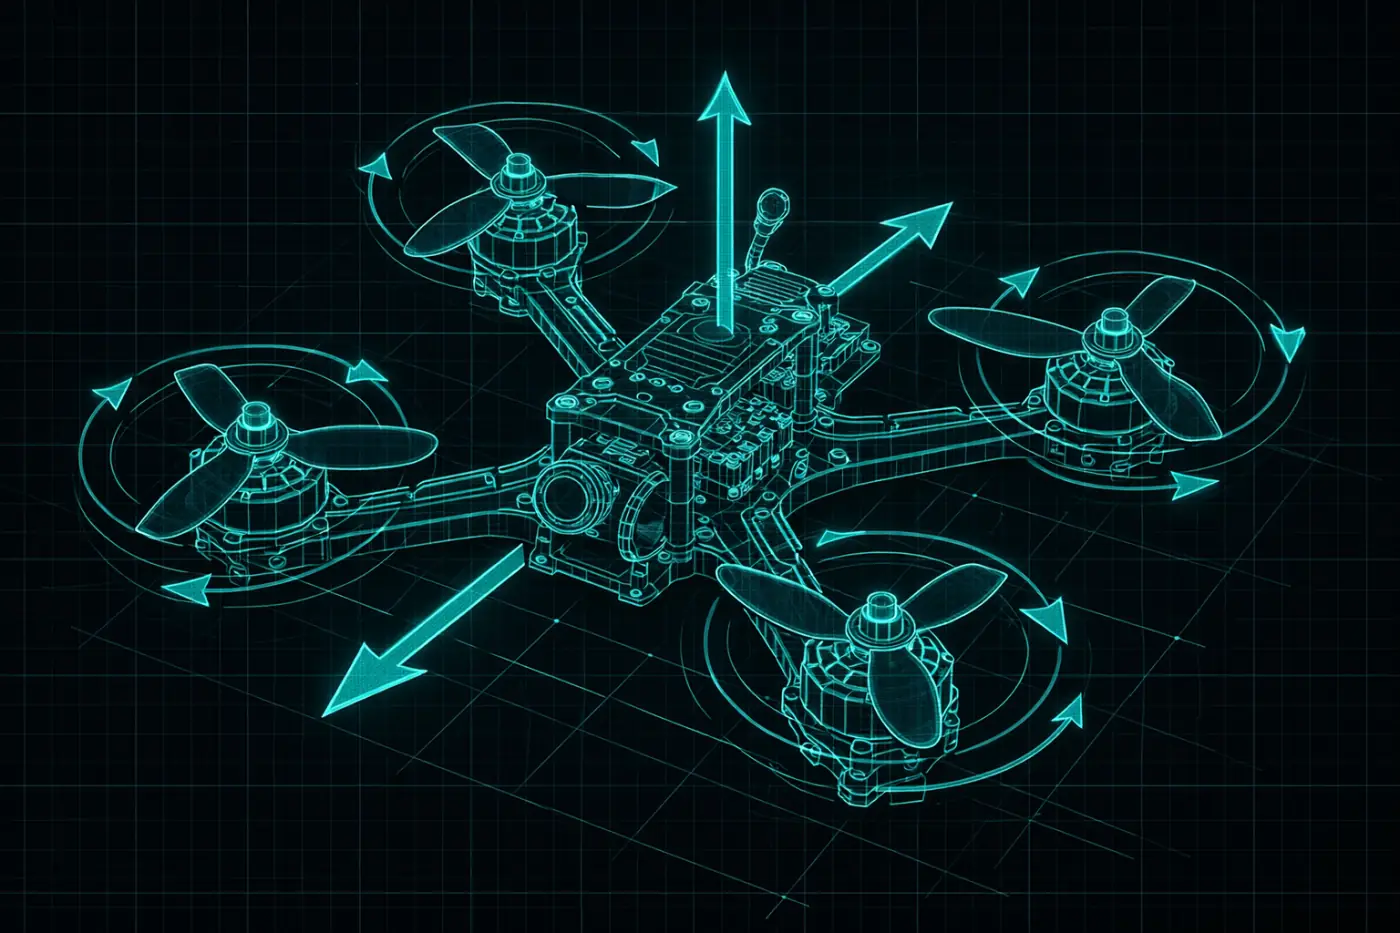
Схема фізичної моделі гоночного дрона

АРХІТЕКТУРА КОНСОЛІ / GCS

Від рук пілота до траси.

Програмне забезпечення Консолі з’єднує пілота з грою: зчитує та калібрує сигнали, передає команди Симулятору і відображає польотні дані. Прототип містить основні модулі та визначений інтерфейс взаємодії.

01 ЗЧИТУВАННЯ Й КАЛІБРУВАННЯ
02 ПІДКЛЮЧЕННЯ Й КЕРУВАННЯ
03 ПОЛЬОТНІ ДАНІ

СИГНАЛ ДО РУХУ

Кожна команда має свій маршрут.

01 / GCS

Консоль

Зчитує та калібрує команди пілота.

02 / API

Інтерфейс

Передає дані між Консоллю та Симулятором.

03 / CONTROL

Керування польотом

Стабілізує та розподіляє сигнали на двигуни.

04 / PHYSICS

Модель польоту

Розраховує рух віртуального дрона.

АВТОМАТИЗОВАНЕ ТЕСТУВАННЯ

Впевненість у кожному запуску.

Повторювані тести API та UI охоплюють модуль керування польотом, інтерфейс Консолі й Симулятора та ключові сценарії гравця: початок перегонів, калібрування й зміну налаштувань. Тести запускаються без ручних дій і формують звіт.

01

ТЕСТИ API

02

СЦЕНАРІЇ UI

03

ПОВТОРЮВАНІ ЗАПУСКИ

ТЕХНІЧНІ ВИМОГИ

Чіткі правила для кожного заїзду.

Система проєктується для роботи в реальному часі, повторюваної поведінки та зрозумілої інтеграції. Ці вимоги визначають роботу прототипу.

01 / REAL TIME

Реальний час

Фізична модель і модуль керування працюють у темпі гри.

02 / REPLAY

Однакові дані — однаковий результат

Детермінована логіка підтримує чесність перегонів і їхнє відтворення.

03 / INPUT

Стандартне підключення

Консоль підключається як стандартний ігровий пристрій введення.

04 / TESTS

Автоматичний звіт

Тести запускаються без ручних дій та формують звіт.

РЕЗУЛЬТАТИ ПРОТОТИПУ

Основа для гри.

Робота зосереджена на придатному до гри прототипі Симулятора й прототипі програмного забезпечення Консолі разом із документацією та тестами для подальшої розробки.

01Вихідний код модуля керування польотом і технічна записка

02Документ архітектури GCS і специфікація інтерфейсу

03Прототип програмного забезпечення Консолі

04Вихідний код автоматизованих тестів і звіт